综合趋势
1. 仓储自动化出现多站点复制案例,柔性操作进入真实业务流程。 极智嘉、UR与Sereact等企业已在真实仓储物流场景中开展持续作业,Agility则在既有客户运营基础上获得新增站点部署协议。
2. 双臂与触觉硬件持续完善,人类视频数据拓展机器人模型训练方式。 遨博、Sharpa等企业进一步完善双臂操作、触觉感知和数据采集硬件;Natura-1、DR-VLA探索利用人类第一视角视频训练机器人模型,Pi API则将基础模型微调与推理能力开放给开发者。
3. 仿真工具从训练环境延伸至策略评测,AI Agent开始参与开发流程。 X2Real研究仿真与真机表现的一致性,Uranus实现生成式闭环交互,NVIDIA展示智能体参与仿真资产配置与测试。
4. 机器人融资覆盖整机、核心部件与垂直应用,产能建设成为重要资金用途。 星尘、法奥、艾利特和巨蟹智能等企业的新一轮融资,覆盖具身模型、工业机器人、核心关节及产能建设;Multiply Labs则将资金投入生物药制造机器人系统的扩张。
本月总体判断: 10 月机器人行业在商业化成熟度上呈现出明显分化。仓储物流等成熟场景已出现多站点复制与既有客户扩展,部分柔性操作任务也开始进入实际运营;而通用具身智能仍在围绕操作数据、触觉感知、模型适配与仿真验证完善研发体系。相比单次技术演示,机器人能否在不同任务和现场条件下保持稳定作业,并以可控的部署成本实现持续运营,将更直接地影响后续商业化进程。
重点产品、场景与企业
节卡推出Kargo50重载轮式人形机器人,延伸工业移动操作产品线 机器人本体
事件背景|从协作机械臂到工业移动操作
节卡以工业协作机械臂起家,近年来逐步拓展至具身智能领域,推出Kargo系列轮式人形机器人,用于工厂内的料箱搬运、物料转运及装配等任务。此前推出的Kargo10已进入汽车零部件及高端电子制造工厂,其中在汽车大灯工厂的料箱搬运项目中,经过现场持续优化,单箱作业节拍从105秒缩短至28秒,达到项目阶段性验收标准,同类新场景部署周期缩短至57天。这些应用为节卡积累了移动操作、任务规划及现场调试经验。
本次进展|推出重载型号,拓展作业负载范围
10 月工博会期间,节卡首次展示Kargo50重载轮式人形机器人及Zu50大负载协作机械臂。Kargo50是Kargo10所属系列新增的重载型号,采用双7轴机械臂,单臂负载提升至25kg,面向更重的料箱搬运和跨工位操作;Zu50则属于另一条协作机械臂产品线,额定负载50kg、臂展2100mm,主要用于较重工件的搬运与操作。两款产品分别扩展了节卡在移动操作和固定工位协作作业中的负载范围。
应用进展|Kargo10已有产线经验,Kargo50仍待实际验证
Kargo10此前已在真实产线开展料箱搬运及相关工业作业,积累了目标识别、抓取、避障和对位放置等任务经验。Kargo50延续了这一产品路线,进一步提高机械臂负载能力,但更高负载也对双臂协调、移动稳定性及连续作业提出了要求。目前披露的105秒至28秒节拍优化数据来自既有Kargo10应用,尚不能直接作为Kargo50的性能依据。
行业观察|从既有产线应用向重载作业拓展
节卡此次推出Kargo50,并不是重新进入轮式人形机器人领域,而是基于Kargo10已有的工厂应用经验,增加面向更重工业物料的新型号。相比从零开发一套移动操作系统,这种产品系列拓展有机会复用既有的任务技能与现场调试经验。但负载提升不代表作业能力可以直接复制,后续更值得关注的是Kargo50是否进入真实客户产线,以及在重载条件下的抓取成功率、作业节拍和连续运行稳定性。
相关链接:
NVIDIA发布Isaac Lab 3.0,结合AI Agent推进机器人仿真开发自动化 开发工具
技术背景|从仿真训练框架向统一开发工作流升级
NVIDIA通过Isaac Sim、Isaac Lab和Omniverse等工具,为机器人研发提供物理仿真、场景搭建、数据生成及强化学习训练能力。随着机器人模型和任务类型增加,开发者需要在不同物理引擎、渲染工具与训练环境之间进行配置,同时完成CAD模型转换、机器人关节设置、碰撞检测和仿真验证等工程工作。
框架升级|Isaac Lab 3.0支持多种物理与渲染后端
10 月21日,NVIDIA在GTC Berlin集中介绍Isaac平台升级,推出Isaac Lab 3.0及新的Isaac OS运行时。Isaac Lab 3.0采用统一任务接口,可适配不同物理、渲染和可视化后端,并支持Newton等物理仿真工具。通过统一任务接口和轻量化运行方式,开发者可以根据任务选择不同物理引擎和渲染后端,在无需启动完整Isaac Sim图形环境的条件下运行部分训练任务,并在模型训练、评估和部署之间复用任务配置。
同期介绍的Isaac OS则面向机器人端侧运行,用于连接AI模型、传感器、控制系统与机器人硬件,与主要承担仿真训练任务的Isaac Lab属于不同层级的工具。
AI Agent应用|通过自然语言组织仿真开发流程
10 月29日,NVIDIA进一步公布AI Agent参与仿真开发的实际案例。开发人员通过自然语言提出需求,由GPT-6 Astra等前沿模型驱动的智能体编写代码、调用工具、配置场景并分析结果,工程师负责检查与指导修改。演示覆盖机器人资产准备、柔性操作控制及大规模仓储仿真测试。
资产准备|为ABB YuMi补齐关节、碰撞与接触属性
在ABB YuMi双臂机器人案例中,开发者引导智能体将STEP格式的CAD模型转换为OpenUSD资产,参考设备技术资料配置关节轴、运动限位、质量和碰撞几何,再依据SimReady要求检查模型,并在Isaac Sim中运行抓取与放置测试。这一流程将机器人外观模型补充为能够进行运动和接触测试的仿真资产。
官方教程中,YuMi双臂与夹爪完成了四次方块抓取与放置,依靠仿真接触和摩擦实现抓取、保持、转移及释放,而非直接修改物体位置。测试所使用的部分质量、惯量与摩擦参数为估计值,尚未依据真实设备进行标定。
控制开发|连接柔性线缆布置与USB-C插接
柔性线缆案例结合Isaac Lab机器人学习框架、Newton物理引擎与Omniverse渲染,使用仿真中的Robotiq夹爪处理线缆。智能体协助开发强化学习控制系统,将学得的线缆布置动作与位置、姿态反馈结合,在插接过程中纠正连接器的对齐偏差。
该案例把线缆弯曲、路径选择和连接器对齐放入同一测试流程。当前控制器直接读取仿真器提供的状态信息,演示结果对应仿真环境中的控制测试。
规模测试|扩大仓库场景,定位运行瓶颈
在仓储压力测试中,工程师指导智能体逐步增加输送线、机械臂和箱体,并排查运行速度下降的原因。将物理计算、图像渲染与视频准备并行运行后,包含80条输送线、40台机械臂和800个箱体的场景,在两分钟测试中以全高清分辨率保持每秒30帧,完成640次成功箱体放置。
继续扩大场景后,团队将性能下降定位到物理计算与机器人控制环节,为下一步优化提供了具体方向。这组数据记录的是仿真场景的运行表现。
工程复用|将资产准备、检查与任务测试组织为可调用流程
NVIDIA已公开CAD-to-SimReady等Skills、示例代码及开发教程,开发者可以将自身机器人的CAD模型、技术资料与任务要求作为输入,复用资产转换、物理配置、规范检查及仿真测试流程。相比单次演示,这些资源使AI Agent辅助仿真开发具备了可供其他团队尝试的实施方法。不同机器人仍需按照实际关节结构、质量分布及接触条件调整物理配置,工程师则负责确认参数、检查仿真行为及验证测试结果。
相关链接:
- NVIDIA官方|Isaac平台升级公告
- NVIDIA GitHub|Isaac Lab 3.0正式版本
- NVIDIA开发者博客|五步创建SimReady机器人资产
- NVIDIA GitHub|CAD-to-SimReady Skill
Physical Intelligence开放Pi API Beta,支持机器人基础模型在线微调与推理 开发工具
公司及产品背景|将机器人基础模型提供给外部开发者
Physical Intelligence是一家美国机器人AI研究公司,主要研发能够适配不同机器人本体与操作任务的π系列基础模型。此前,公司已发布π₀、π₀.₅等研究成果,并通过开源模型提供部分开发资源。对于希望将基础模型用于实际机器人的团队,除模型本身外,还需要配置训练算力、数据处理流程及推理服务,才能完成具体任务适配。
平台发布|上传机器人数据,由平台完成模型微调与部署
10 月13日,Physical Intelligence宣布开放Pi API Beta,提供托管式模型微调和推理服务。开发者可以上传自身机器人采集的示范数据,在平台提供的计算基础设施上微调π系列模型,再通过托管接口运行针对具体任务训练的操作策略。开发者还可以根据机器人实际执行的结果继续补充数据,开展后续模型迭代。
应用展示|覆盖不同机器人本体和操作任务
Physical Intelligence展示了与多家机器人企业的早期合作,涉及草莓采摘、工业装配、餐饮操作及工程机械作业等不同场景。其中,工业机器人团队可以利用已有的示教数据适配自身设备,不必从头搭建大规模模型训练基础设施。
此次发布将机器人基础模型的使用方式从研究代码和模型权重进一步扩展至托管服务。其主要变化是将数据上传、模型微调与推理部署组织为统一的开发流程。目前Pi API处于有限开放测试阶段,主要面向申请加入的开发团队。
相关链接:
自然意志发布Natura-1,利用百万小时人类操作数据训练灵巧手基础模型 模型算法
公司及技术背景|探索从人类操作经验中学习机器人技能
自然意志(Nature Will)是一家成立于2026 年的具身智能研究公司,由清华大学丁宁团队创立,主要研究面向真实物理操作的通用基础模型。与主要依赖机器人真机示范数据训练操作策略的路线不同,自然意志选择利用大规模人类第一视角视频学习操作经验,再通过少量机器人数据适配具体硬件,以减少模型训练对真机数据采集的依赖。
技术路线|从人类视频中重建可用于机器人学习的动作数据
10 月13日,自然意志发布具身基础模型Natura-1,采用500亿参数混合专家(MoE)架构。团队从大规模人类第一视角视频中重建三维手部姿态,并按照任务目标、子任务和操作步骤进行分层标注,形成约100万小时带语言条件的动作轨迹。通过这一处理过程,模型不仅能够学习视频中的物体与场景信息,还能学习人手使用工具、操作物体及完成连续任务的动作规律。
模型训练|先学习人类操作,再适配机器人灵巧手
Natura-1将人类操作经验预训练与机器人真机适配分开进行。完成大规模预训练后,团队使用少量真机遥操作数据进行后训练,将模型学习到的动作知识迁移至20自由度灵巧手,而不必完全依靠机器人示范数据从头训练。模型接收语言指令和视觉输入,以100毫秒的观测—动作控制周期执行操作。
评测对比|在灵巧操作基准中对照两类模型
据团队披露,在自建的12项灵巧操作基准中,Natura-1在珞石AR5双臂机器人与Wuji灵巧手组成的平台上,Base版本取得53.4分,Agentic版本取得59.1分。团队以VLA模型π₀.₅和通过编写代码控制机器人的多模态模型GPT-6-Astra作为基线。在同一灵巧手平台上,π₀.₅经过真机灵巧手数据微调后仍未取得可计分结果;GPT-6-Astra也未能在每项任务60分钟的时限内得分。
团队另在ARX AC One双臂夹爪平台上评估这两个基线。π₀.₅使用夹爪示范数据微调,所含通用任务与Natura-1灵巧手训练集相同,得分为13.5;GPT-6-Astra得分为16.7。这组基线分数来自夹爪平台,Natura-1的53.4分和59.1分来自20自由度灵巧手平台,两组测试使用的硬件不同。
真机验证|区分零样本泛化与任务专项训练
团队展示了两类不同的操作结果。在未进行任务专项微调的零样本测试中,Natura-1完成抽纸擦水、加糖搅拌、装载并搬运盘子等任务。例如在加糖搅拌测试中,训练示范使用玻璃棒搅拌烧杯,而模型能够将相关操作迁移至吸管和窄口杯,并完成额外的加糖步骤,体现了对不同工具、物体和动作组合的适应能力。
另有包馄饨、封箱贴标、奉茶等六项长程任务经过额外微调,重点展示双手协同、柔性材料处理及多步骤工具操作。其中封箱任务需要一只手压住回弹的箱盖,另一只手操作胶带工具,过程中持续调整接触位置和作用力。这部分验证的是模型经过任务适配后的连续操作能力,与零样本泛化结果应当分别理解。
相关链接:
官网原文:自然意志官方技术报告及任务演示
UR与Sereact深化合作,双臂机器人进入欧洲服装退货处理产线 工业物流
合作背景|Sereact与Zalando已开展退货自动化项目
Sereact是一家德国机器人AI软件公司,主要开发面向抓取、分拣等操作任务的Cortex具身智能模型。2026 年7 月,欧洲时尚电商平台Zalando成为Sereact的战略投资者,双方合作推进服装退货处理自动化。10 月7日,Sereact宣布其双臂机器人已在CEVA Logistics运营的德国Greven和波兰Świebodzin物流中心投入实际运营,为Zalando处理退回的服装商品。
正式合作|UR提供机械臂,Sereact提供操作模型
10 月21日,Teradyne Robotics与Sereact宣布正式合作,将Sereact的Cortex视觉语言动作模型与Universal Robots(UR)协作机械臂结合,面向服装退货、商品分拣、订单履约等物流任务。双方此前已向欧洲客户现场交付数百台UR机械臂,用于组成双臂操作系统。此次在NVIDIA GTC Berlin展示的退货工作站采用两台UR12e-1300机械臂,由Cortex模型控制,完成服装抓取与处理任务。
实际应用|自主处理形态不固定的退货服装
与标准包装商品不同,退回的服装可能存在折叠状态、朝向、包装和标签位置等差异。Cortex能够根据视觉信息识别、抓取并分拣不同状态的商品,无需针对每个SKU单独编写操作程序。德国和波兰的项目已进入实际运营,采用机器人即服务(RaaS)模式,由机器人承担重复性操作,现场人员负责质量检查、异常处理及工作站管理。
技术应用|同一操作模型适配不同任务
Sereact采用统一的Cortex模型处理退货、拣选、补货和配套分拣等任务,而非针对每类商品重新开发独立程序。其模型利用NVIDIA Isaac Sim、Isaac Lab等工具进行仿真训练和强化学习,并部署于机器人工作站执行操作。UR提供成熟的工业机械臂硬件,Sereact负责视觉理解与操作决策,使传统协作机械臂能够处理商品形态和摆放状态变化较大的物流任务。
相关链接:
极智嘉与LPP扩大合作,超1600台机器人服务波兰两座履约中心 工业物流
合作背景|从单个仓库扩展至两座履约中心
LPP是波兰大型服装零售集团,旗下拥有Reserved、Sinsay、Cropp等品牌,由LPP Logistics负责集团仓储及订单履约业务。面对服装行业SKU数量多、季节性订单波动明显的特点,LPP持续推进仓储自动化建设。极智嘉此前已参与其仓库自动化项目,此次双方将合作扩大至波兰两座履约中心,分别位于比得哥什(Bydgoszcz)及波德喀尔巴阡地区(Podkarpacie)。
项目规模|1600余台机器人与140万个自动化货位
9 月30日,极智嘉与LPP Logistics宣布进一步扩大合作。两座履约中心目前合计运行超过1600台自主移动机器人,提供约140万个自动化高位存储货位,货架存储高度约12米。项目组合使用RoboShuttle系列料箱存取机器人及P系列搬运机器人,由系统统一协调货物存储、搬运与拣选作业。极智嘉披露,其机器人管理系统可在单个仓库内协调超过1000台机器人运行。
项目实施|分阶段扩容,保持仓库持续运营
此次合作并非一次性新建1600台机器人的仓储系统,而是在既有合作基础上向多仓库拓展。项目采用分阶段部署方式,根据订单量、存储需求及SKU变化逐步增加机器人和作业站,并尽量减少改造期间对正常履约业务的影响。自动化设备承担料箱存取及货物运输等重复性工作,仓库人员则主要负责运行监控与异常处理。
项目价值|从单仓应用扩展至多仓复制
相比单个仓库的大规模设备部署,此次项目更重要的变化是LPP在已有合作基础上将极智嘉的方案应用于第二座履约中心。两座仓库能够根据各自的业务需求配置机器人,并沿用既有的系统设计与实施经验。对于服装零售企业而言,这种扩展方式可以在维持日常订单履约的同时逐步增加仓储能力,也为极智嘉在欧洲大型客户中复制已有项目提供了实际案例。
相关链接:
海康机器人升级箱式存拣系统,推出“明智”单体智能搬运系列 工业物流
公司及业务背景
海康机器人主要提供机器视觉、移动机器人及相关工业自动化产品,其STRP箱式存拣方案已应用于商业流通、医药、汽车汽配等行业。10 月23日,公司举办2026移动机器人新品发布会,围绕仓储物流的存储、拣选和搬运环节,升级已有STRP方案,并发布HAPS智能拣选系统与“明智”系列移动机器人。
箱式存拣升级|重新分配设备任务,提高仓储利用率
此次STRP升级重点调整了STU料箱机器人与T50潜伏机器人的分工:STU负责巷道内的料箱转运,T50仅在巷道口缓存位接驳,减少机器人往返距离。海康公布的方案对比数据显示,任务链距离缩短50%以上,T50配置台数减少30%,同规格库区仓位增加6.1%,单仓位成本下降约11%。同时,新推出的跨巷道STU可通过轨道在相邻巷道之间转移,根据任务量动态调配设备,减少机器人固定占用及部分巷道设备闲置的问题。
自动拣选|HAPS组合视觉、移动与机械臂作业
同期发布的HAPS智能拣选系统采用3D视觉、移动机器人和关节机器人组合,覆盖批次拣选、逐单拣选、理货及笼车拣选等作业模式。海康披露,系统最高拣选效率为900件/小时、准确率超过99.99%。
移动搬运|新增面向小型场景的单体智能产品
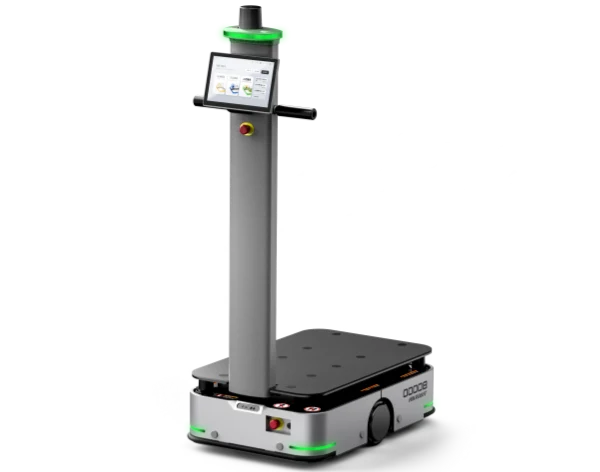
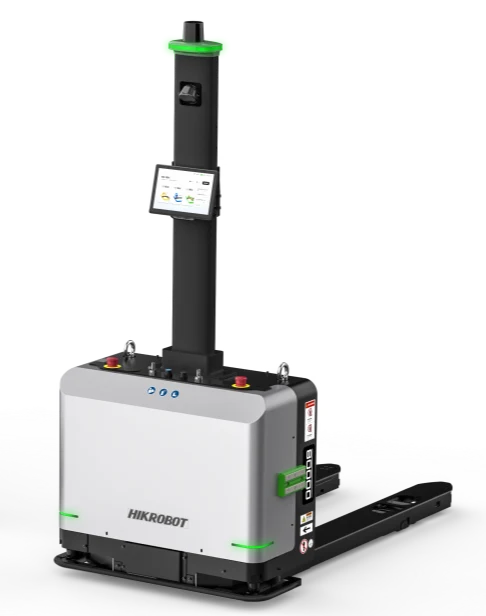
“明智”系列首发Z1-300潜伏搬运机器人和Z2-1500叉取搬运机器人,分别对应300kg与1500kg负载。据公司介绍,该系列将感知、决策与执行能力集成于车身,可独立执行搬运任务,并支持多车共享地图及去中心化避让。其中,Z2-1500支持现场示教,操作人员带车走一遍作业路径,即可生成可重复执行的搬运任务。厂商称,在无需额外部署本地服务器和改造场地的条件下,最快30分钟可完成从拆箱到投产;产品同时保留开放接口,可接入企业已有系统,接受上层统一调度。
行业观察|大型仓储系统优化与轻量化部署并行
此次发布呈现了两种不同的产品方向:STRP通过调整机器人分工和跨巷道调度,在已有仓储系统中减少设备投入、提高空间利用率;“明智”系列则减少单机应用对集中调度系统和现场工程实施的依赖,更适合从少量设备开始部署的搬运任务。两者面向不同项目规模,并非简单的替代关系。相比增加新的机器人型号,这次更值得关注的是系统设备利用率与部署方式的变化。
相关链接:
自变量发布X2Real仿真评测基准,研究机器人策略的仿真与真机表现一致性 仿真评测
公司及研究背景|面向具身智能模型训练与评测
自变量机器人(X Square Robot)主要研发具身智能基础模型及通用机器人,围绕模型训练、数据采集、机器人操作和仿真等方向开展研究。在具身操作模型的开发过程中,真机测试能够直接反映实际任务表现,但测试成本高、重复实验耗时较长;仿真测试虽然便于大规模运行,却可能因视觉、物理属性和控制响应的差异,导致模型在仿真中的成绩与真实表现不一致。
评测基准|44项任务覆盖推理与复杂操作
10 月13日,自变量在官方技术博客中介绍X2Real仿真评测基准。该研究基于NVIDIA Isaac Lab-Arena,设置10个能力维度、44项分层长时程任务,涵盖视觉与语言理解、记忆、精细操作、双臂协同、工具使用及移动操作等能力。任务包括插接充电线、圆环套杆、物体分类及多步骤操作,并通过改变场景外观、物体布局、夹爪类型和相机位置等条件,检验模型对新环境及任务配置的适应能力。
仿真校准|对齐真实机器人的视觉、物理与控制特性
X2Real针对仿真与真机之间的差异,对场景视觉、接触物理属性及机器人控制响应进行标定。例如向仿真机械臂和真实机械臂输入相同控制指令,比较运动轨迹,并调整仿真关节参数,使两者的运动结果接近。在研究团队的测试设置下,仿真与真机评测分数的线性相关系数达到0.84,表明经过校准的仿真成绩能够在一定程度上反映模型的真实操作表现。
评测流程|分离训练与测试,并定位任务失败环节
为减少模型依赖固定场景获得高分的情况,X2Real采用多维度随机化,并将训练与评测的物体、场景和任务配置分离,同时提供近300小时带标注的示范数据。评测系统能够将连续任务拆分为多个步骤,根据物体姿态、接触状态及动作完成情况自动判分。例如机器人需要打开抽屉、放入物品再关闭抽屉,系统不仅记录最终是否成功,还能定位失败发生在哪个步骤,为开发者调整操作策略提供依据。
技术价值|让仿真评测参与机器人策略迭代
X2Real不仅提供任务成功率,还尝试建立从仿真测试、失败分析到新任务生成的评测流程。对机器人研发团队而言,这种方式可以帮助开发者在真机验证前比较不同策略,识别抓取、定位或多步骤执行中的薄弱环节,并针对性开展后续训练。其重点不是替代真机测试,而是让仿真评测提供更接近实际操作表现的反馈,减少模型迭代过程中重复测试和问题排查的工作。
相关链接:
地瓜机器人开源Uranus世界模型,支持跨本体闭环仿真与策略评测 仿真评测
公司及技术背景|从机器人计算平台拓展至具身智能模型
地瓜机器人(D-Robotics)主要提供机器人计算平台、芯片及软硬件开发工具,面向移动机器人、智能操作等应用场景。近年来,公司也开展具身智能模型研发。2026 年7 月,地瓜机器人大模型团队公开介绍交互式世界模型Uranus,探索利用真实机器人交互数据训练生成式仿真模型,使机器人能够在虚拟环境中连续执行动作并观察环境变化。
开源进展|开放推理代码、SDK与模型权重
10 月27日,地瓜机器人正式开放Uranus的推理代码、SDK及两版1.3B模型权重,并提供100个早期体验名额。Uranus采用以机器人关节轨迹为条件的自回归扩散架构,根据参考图像、机器人结构、相机参数及后续关节动作生成多视角环境画面。模型通过统一的动作与空间表示兼容7种机器人本体,覆盖单机械臂、双臂及移动操作平台,减少不同机器人接入生成式仿真环境时对模型结构的重复适配。
闭环推演|根据机器人动作持续生成环境反馈
与一次性生成固定时长的操作视频不同,Uranus允许机器人策略持续读取模型生成的画面,并根据当前观测输出下一步动作,再由世界模型预测新的环境状态。为支持连续交互,团队采用因果生成架构、历史缓存复用及流式推理机制,并通过模型蒸馏将每个潜在帧的生成压缩至四步去噪,使系统能够从约3秒的训练片段实现约60秒的稳定闭环推演。其核心在于让生成式世界模型参与机器人动作决策过程,而非只用于生成演示视频。
策略评测|比较不同策略在生成式环境中的表现
团队在RoboTwin的5项操作任务、9种机器人策略上开展闭环测试,每种策略在各任务中分别运行15轮。经过针对RoboTwin任务的适配,Uranus与RoboTwin原始仿真环境的平均任务成功率相关系数达到0.98,策略排序指标MMRV为0.01,表明两套仿真环境对不同策略的表现给出了较为一致的评价。这项结果验证的是Uranus与已有仿真环境之间的策略评测一致性,而非与真实机器人的性能一致性。
技术价值|将生成式世界模型用于机器人策略测试
Uranus将机器人动作条件生成、多视角环境预测与连续策略反馈连接起来,为机器人开发提供了区别于传统物理仿真器的测试方式。研发人员可以使用同一套生成模型测试不同机器人本体和操作策略,并比较各策略在虚拟任务中的相对表现。此次开放代码、SDK和模型权重,使外部开发者能够使用相关工具开展测试与研究,也为生成式世界模型参与机器人策略评测提供了可复现的技术基础。
相关链接:
云深处集中公布五项具身智能研究成果,涵盖物理预测、导航学习与策略优化 模型算法
公司及研究背景|从机器人本体向具身智能模型研发拓展
云深处科技(DEEP Robotics)主要研发四足、轮足及人形机器人,产品面向电力巡检、工业检测及复杂地形作业等场景。除机器人本体和运动控制技术外,公司近年来也开展具身智能模型研究。10 月下旬,云深处联合麻省理工学院、清华大学、浙江大学等七所高校,围绕DEEPRobotics-Brain公布五项研究成果,涉及世界模型、具身基础模型、策略优化、动态环境记忆及真实机器人数据评测。
五项研究成果|技术方法与主要进展
| 研究方向 | 核心技术 | 关键数据或成果 |
|---|---|---|
| DR-WM-1.0 世界模型 | 将摩擦、粗糙度、刚度等物理属性引入未来场景预测 | 使用258万组图像及掩码、超10万段真机片段训练 |
| DR-VLA-2.0 具身基础模型 | 利用人类第一视角视频预训练,通过机器人示教适配导航任务 | 导航综合评分提升约5%,最终航向误差降低14.6% |
| DR-APO 策略优化 | 为高斯、扩散、流匹配等不同动作策略提供统一强化学习优化方法 | 山猫M20真机导航成功率由25%提升至65% |
| DR-Agent 具身智能体 | 利用时间索引环境记忆预测目标位置,并根据新观察调整规划 | 建立54个仿真场景、约80万任务实例的评测基准 |
| DR-Benchmark 数据评测 | 基于真实户外运行数据,统一评测导航、感知与未来预测等任务 | 采集833.6小时、3294.7公里运行数据,约300万个标注帧 |
世界模型|将地面物理特性引入动作预测
DR-WM-1.0针对传统视频生成模型难以准确反映真实物理作用的问题,在世界模型中引入地面摩擦、粗糙度和刚度等属性,结合场景几何信息预测机器人运动后的环境变化。研究重点是使模型不仅能够预测视觉上的场景变化,还能考虑机器人与不同地面之间的接触动力学。例如,在雨雪后巡检场景中,机器人需要判断湿滑路面是否容易打滑,DR-WM-1.0尝试通过建模地面物理属性与运动之间的关系,为此类路径选择提供预测依据。
具身基础模型|从人类视频中学习机器人导航经验
DR-VLA-2.0探索利用人类第一视角视频学习导航行为,再通过机器人示教数据适配真实本体。研究构建的EgoLynx数据集包含1万小时人类第一视角视频和2000段机器人导航示教,通过域不变场景表征(DISR)提取物体语义、空间位置及相互关系,减少人类与机器人视角差异对知识迁移的影响。在EgoLynx-Robot测试集中,模型导航综合评分较对比方法提升约5%,最终航向误差降低14.6%。
策略优化|山猫M20真机导航成功率从25%提升至65%
DR-APO提出一种不依赖特定策略表示的强化学习优化框架,使高斯、扩散和流匹配等不同类型的动作策略能够使用统一的优化方法。在具身视觉导航后训练中,预训练模型NavDP的仿真成功率由70.33%提升至89.55%;在山猫M20轮足机器人真实场景测试中,导航成功率由25%提升至65%。相比单纯调整导航模型结构,这项研究重点改善已有策略的后训练效果。
动态记忆与真实数据|研究长期导航中的环境变化
DR-Agent针对环境持续变化导致机器人已有记忆失效的问题,采用时间索引的4D环境表征,结合预测、观察与重新规划机制更新目标位置判断。例如物体在机器人视野外被移动后,系统可根据历史状态和新的观察结果调整搜索路径。其EvoWorld-Bench评测基准包含54个仿真场景及约80万条任务实例。
数据平台DR-Benchmark则基于山猫M20建立LynxScenes真实户外数据集,累计采集833.6小时、3294.7公里的运行数据,包含约10万段导航片段和300万个标注帧,将指令轨迹预测、三维环境感知、未来场景预测及多视角重建纳入统一评测,并对25个代表性模型进行了测试。
灵巧操作研究|AMC将语言指令与机械臂动作关联
在上述五项研究之外,云深处同期还介绍了原子运动坐标(AMC)方法,用于建立语言指令与机械臂运动之间的联系。该方法将单臂运动拆解为13种可解释动作单元,先建立语言指令与运动方向的对应关系,再结合视觉和力反馈调整动作。在真实双臂测试中,研究展示了插接、擦拭等接触任务中的操作效果,为语言指令控制机械臂运动提供了另一种技术实现思路。
相关链接:
Sharpa推出双臂机器人、灵巧手与数据手套,拓展机器人操作产品线 机器人本体
公司及产品背景
Sharpa是一家专注于机器人灵巧操作技术的公司,产品涵盖灵巧手、触觉感知及相关操作技术。此前推出的Wave W01灵巧手具备多自由度手指控制与触觉感知能力。本次IROS 2026期间,Sharpa进一步推出双臂机器人、第二代灵巧手及遥操作数据采集设备,将产品范围从末端执行器扩展至机器人整机和操作研发工具。
新品发布|三款产品覆盖不同操作环节
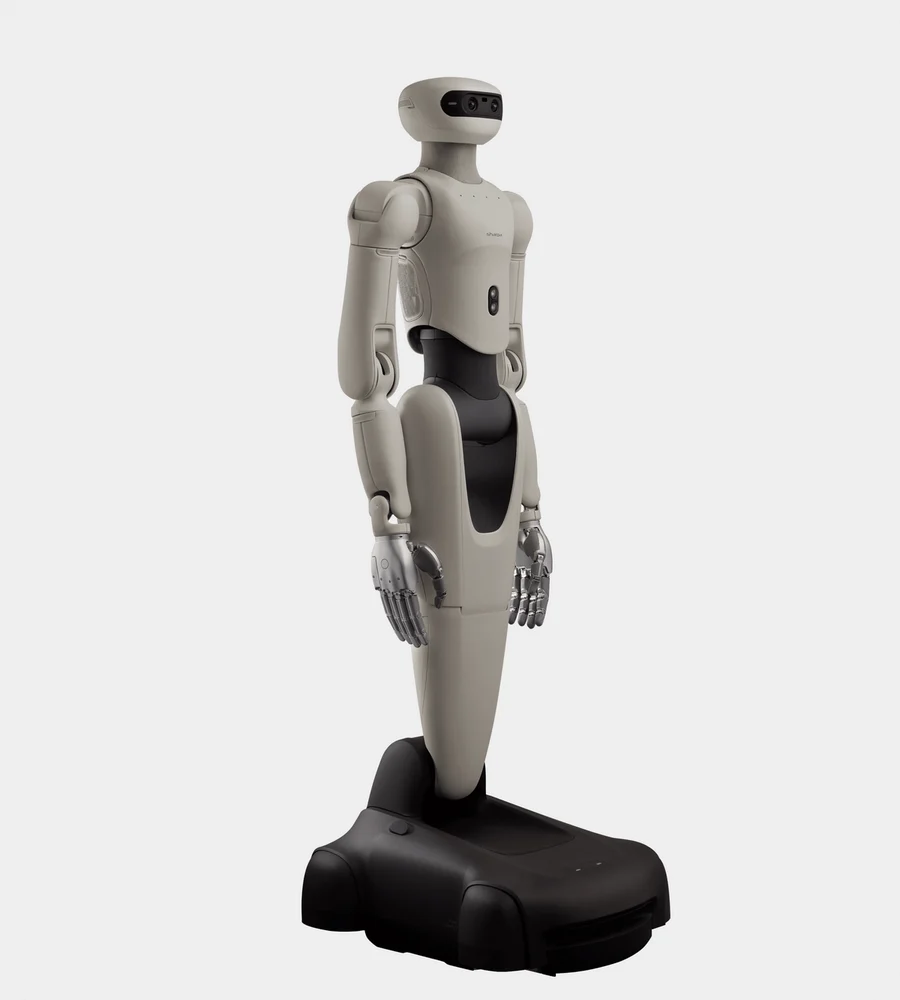
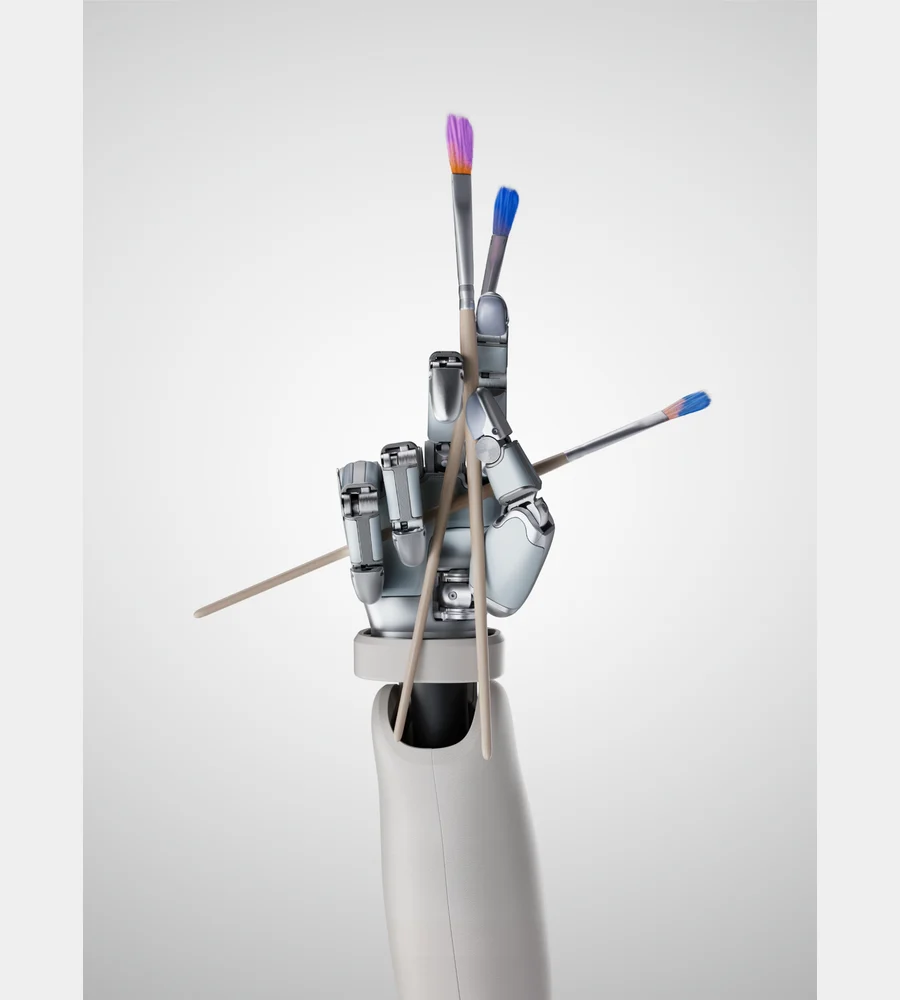
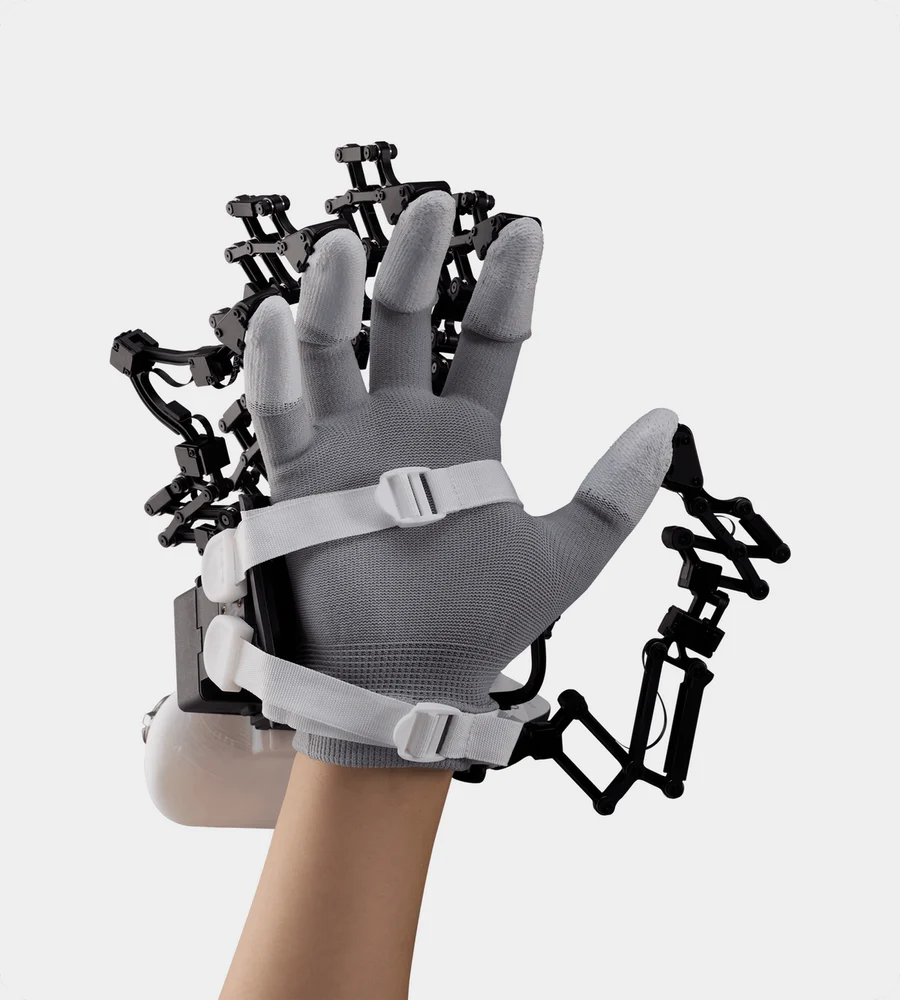
9 月28日,Sharpa在IROS 2026发布Droid D01双臂机器人、Wave W02灵巧手及Avatar AE01数据手套。D01采用双7自由度机械臂,单臂额定负载5kg,集成Wave灵巧手与机身电子皮肤;W02是W01的后续型号,保留21个主动自由度,重量降至750g以下,体积缩小约30%,并将触觉感知扩展至手指和手掌;AE01通过22个编码器采集手部动作,并提供指尖振动反馈,可用于遥操作及示范数据采集。
现场演示|双臂操作与遥操作协同
IROS现场,Sharpa展示了三款设备协同完成调酒等操作任务。操作人员通过AE01控制机器人动作,W02负责末端抓取与接触感知,D01提供双臂操作平台。演示主要体现了设备之间的动作映射、触觉反馈与协同控制能力,尚不能直接证明机器人具备独立完成复杂任务的自主操作能力。
行业观察|从灵巧手供应商向操作研发工具提供商拓展
此次发布后,Sharpa的产品已覆盖灵巧手、双臂机器人及遥操作数据采集设备。对于机器人研发团队而言,这些设备可以分别用于末端操作研究、整机任务测试和人类示范数据采集,也可以组合使用。相比单独提供灵巧手,Sharpa能够覆盖更多操作研发环节。尤其是AE01与W02的组合,使研发人员能够在遥操作过程中同时获取人手动作与机器人接触信息,为触觉参与的灵巧操作策略训练提供数据基础。
相关链接:
遨博推出AUBO-A双臂平台与具身控制器,拓展具身机器人产品线 机器人本体
产品背景|工业协作机械臂与核心部件
遨博智能成立于2015 年,主要从事工业协作机械臂及核心部件的研发制造,产品广泛应用于上下料、装配、打磨、焊接等工业场景。公司拥有iS系列协作机械臂、G系列智适应机器人及自研关节模组、机器人控制系统等产品与技术,此次进一步推出面向具身智能研发及柔性操作的双臂平台。
新品发布|AUBO-A双臂平台与具身控制器
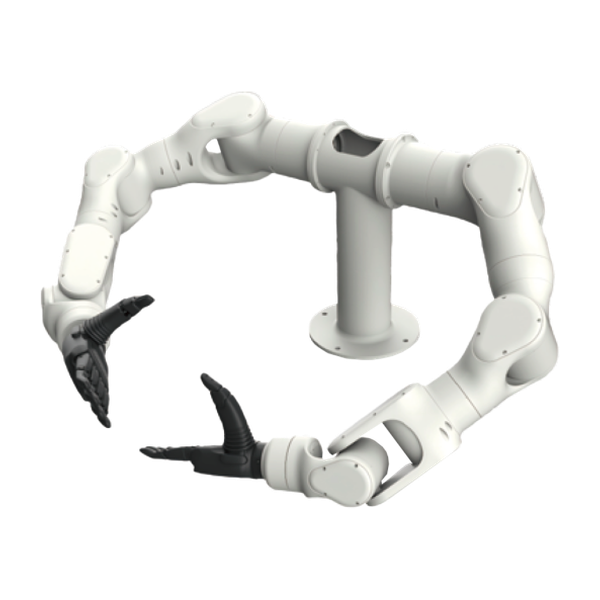
10 月工博会期间,遨博首次展示AUBO-A系列双臂机器人及具身控制器。AUBO-A采用自研R系列关节模组,具备单臂7自由度仿人结构与全关节力控能力,可适配轮式、人形等不同机器人本体,面向数据采集、具身模型训练、柔性装配及科研开发等场景。同期推出的具身控制器集成NPU、CPU与MCU,支持端侧AI模型计算和运动控制。
现场演示|AUBO-A双臂投篮与iS10车门装配
展会现场,AUBO-A通过双臂投篮展示抓取、托举、瞄准与投掷等操作;另一套移动双臂机器人则采用两台已有的iS10协作机械臂与移动底盘,通过主从臂协调、3D视觉定位及力/位混合控制,演示汽车车门的协同搬运与装配。两者并非同一套系统,前者展示新型双臂平台的关节运动与力控能力,后者利用现有工业机械臂实现复杂工件的双臂协同操作。
产品方向|从协作机械臂向具身双臂平台拓展
AUBO-A的推出,使遨博在原有工业协作机械臂之外,增加了面向具身机器人整机开发的双臂产品。与采用两台独立iS10机械臂组合的移动双臂方案不同,AUBO-A以仿人双臂结构、轻量化力控关节及本体适配能力为主要特点,可作为其他机器人整机的操作部件。对于整机开发商而言,这意味着可以直接选用已集成关节与力控能力的双臂模块,而不必完全从独立关节开始设计双臂硬件。
相关链接:
- 官网产品页:遨博人形双臂平台(官网型号 A3)
普渡机器人自研梯控方案获CSA认证,完善北美楼宇应用合规能力 技术标准
技术背景|机器人跨楼层运行需要与电梯协同
普渡机器人主要提供商用配送、清洁及工业配送机器人。在酒店、写字楼等多楼层场景中,机器人需要通过梯控系统与电梯交互,完成呼梯、选层及跨楼层通行。梯控方案不仅涉及机器人任务调度,还需要与建筑原有电梯控制系统连接,因此必须满足相应的接口和电气安全要求。
认证进展|通过CSA B44.1 / ASME A17.5标准认证
10 月23日,普渡宣布其自研梯控方案获得CSA认证,符合CSA B44.1 / ASME A17.5电梯电气设备安全标准。据公司披露,普渡成为国内提供梯控方案的机器人企业中首家取得该认证的企业。认证评估涉及电气安全、结构设计及运行可靠性等方面,为梯控设备在北美市场的合规应用提供支持。
应用意义|为海外项目提供梯控合规依据
对于需要跨楼层运行的配送机器人,梯控接入是项目实施的重要环节。此次认证使普渡自研梯控设备具备了符合北美相关电梯电气安全标准的认证依据,有助于客户在项目设计和设备选型阶段开展合规评估。具体建筑中的梯控安装仍需结合电梯型号、现场接口及当地要求实施,认证本身不等同于完成所有现场适配。
相关链接:
重点资本动向
Multiply Labs完成7500万美元B轮融资,扩展机器人生物药制造系统
公司及业务背景|将工业机器人引入生物药制造
Multiply Labs成立于2016 年,总部位于美国旧金山,主要研发用于细胞治疗、基因治疗及其他生物药制造的机器人自动化系统。此类药物生产涉及细胞培养、液体转移、离心、取样及分装等多个环节,对无菌环境、操作一致性和生产过程追溯有较高要求。Multiply Labs通过工业协作机械臂与专业生物制造仪器的集成,减少部分重复性人工操作,已有合作伙伴包括阿斯利康(AstraZeneca)、Legend Biotech和Kyverna Therapeutics。
融资进展|7500万美元投入产品研发与规模化生产
10 月6日,Multiply Labs宣布完成7500万美元B轮融资,由Patrick Soon-Shiong及其旗下NantWorks领投,AstraZeneca、Lingotto、Teradyne和Strange Ventures等机构参与,Founders Fund、Lux Capital等老股东继续跟投。至此,公司累计融资超过1亿美元。本轮资金将用于扩大机器人系统制造能力、加快产品研发,以及扩充工程、法规合规和商业团队,推动产品从临床阶段应用向商业规模生产拓展。
机器人系统|兼容药企现有仪器与生产工艺
Multiply Labs开发的模块化机器人Cluster将协作机械臂、生物制造仪器及软件控制系统集成在封闭生产环境中。单套系统配置4台协作机械臂,可根据客户工艺组合培养、离心、细胞计数、液体分装等设备,支持50余种生物制造单元操作。机器人负责仪器上下料、容器转移和液体处理等任务,软件系统则协调作业顺序、监控工艺参数并记录生产数据。
与要求药企重新建设自动化生产线的方式不同,该方案能够适配客户已有的GMP生产仪器及经过验证的工艺流程,生产设备由药企自行持有和运营。 公司披露,相比人工生产,其系统可将单剂药物制造成本降低74%,吞吐能力最高提高100倍。
业务进展|从细胞治疗向更多生物药生产拓展
Multiply Labs最初主要面向细胞及基因治疗生产,近年来逐步扩展至抗体、病毒载体和mRNA等生物药制造。2026 年1 月,公司与阿斯利康宣布开展合作,评估机器人系统在商业规模细胞治疗生产中的应用。本轮融资将进一步支持机器人生产单元的制造及客户交付,使其从临床阶段的自动化应用向更大规模的药物生产拓展。
相关链接:
灵生科技完成亿元级A轮融资,研发跨本体具身智能软件平台
公司及技术背景|连接机器人本体与AI模型
灵生科技成立于2023 年,产品覆盖具身数据采集设备、数据处理与管理平台,以及模型与机器人执行软件。其数据产品包括UMI采集夹爪、EGO第一视角采集头环、Dex采集手套,以及DataCube端侧处理平台和LDP数据管理平台;同时,公司研发RUDA统一具身模型架构、PhiAgent具身数据引擎与RoboAgent机器人任务编排智能体,连接数据生成、模型训练与机器人执行环节。
融资进展|亿元级资金支持平台研发与工业场景拓展
10 月8日,灵生科技宣布完成亿元级A轮融资,投资方包括华方资本、道禾长期旗下道禾元启、苏文电能及一家未具名具身智能产业投资方。本轮资金将主要用于RUDA架构研发、PhiAgent与RoboAgent模块迭代、技术团队扩充及工业应用拓展。
技术与应用|数据生成、技能调用与机器人执行
RUDA主要包含PhiAgent数据生成引擎与RoboAgent执行智能体。PhiAgent将人类操作视频、机器人示教及仿真轨迹组织为可用于训练的数据与技能;RoboAgent负责理解任务目标、调用相应操作技能并根据执行反馈调整动作。两者通过统一架构连接不同机器人硬件。
据公司介绍,相关方案已用于光模块插拔、电池装配等工业操作场景,并拓展至3C质检、物料搬运等任务。其技术重点在于将操作数据、技能及执行接口组织为可复用的软件能力,而不是为每台机器人独立开发完整的操作系统。
相关链接:
- 企业官网:灵生科技
巨蟹智能完成超亿元A+轮融资,加码机器人一体化关节研发与量产
公司及业务背景|专注机器人核心驱动部件
巨蟹智能成立于2019 年,总部位于无锡,主要研发谐波减速器、一体化关节模组及机器人驱动系统,产品面向人形机器人、协作机器人等应用。公司围绕减速器、电机、轴承、编码器、驱动器、力传感器和制动器建立七大核心技术体系,并通过机电一体化设计,将传动、驱动、传感及控制功能集成至关节模组。2026 年,公司陆续推出Lite轻量、RBV3性能及RMV3工业等系列产品,覆盖不同负载与空间需求。
融资进展|华泰紫金领投,多家机器人产业企业参与
10 月10日,巨蟹智能披露完成超亿元A+轮融资,由华泰紫金领投,德昌电机、九号资本、自变量机器人跟投,老股东科沃斯、南创投继续追投。本轮资金主要用于一体化关节核心部件研发、模组协同设计及自动化制造。投资方既包括财务投资机构,也包括电机、机器人整机及具身智能领域的产业企业。
产品与制造进展|Lite系列实现批量供货
巨蟹智能的Lite系列轻量化关节模组已进入批量供货阶段,产品价格进入百元级,并进入具身智能、医疗和半导体等领域客户的供应链。公司自动化产线已投入运行,披露的产线CT节拍约30秒。
在产能建设方面,公司预计2026 年关节模组年产能达到20万套,计划于2027 年提升至100万套、2028 年进一步扩大至200万套。此次融资将支持产线自动化及核心零部件制造能力建设,使关节模组研发与大批量生产同步推进。
产业观察|机器人整机企业参与上游关节模组投资
本轮融资的一个特点是产业资本参与较多,其中自变量机器人、科沃斯属于机器人整机或具身智能相关企业,德昌电机则具有电机与驱动技术背景。对于机器人整机开发而言,一体化关节涉及扭矩、重量、尺寸、控制接口和成本等多项约束,核心部件厂商需要根据具体本体结构开展适配。此次融资反映出整机与零部件企业正在通过股权投资建立更紧密的产业联系,但具体供应合作仍应以实际采购及产品适配项目为依据。
相关链接:
- 巨蟹智能官网|关节模组产品系列
- 企业官网:巨蟹智能
星尘智能完成10 亿元融资,投后估值达150 亿元
公司及融资背景|半年内连续完成四轮融资
星尘智能成立于2022 年,主要研发具身智能模型、机器人操作系统及绳驱机器人本体,产品包括S系列和T系列人形机器人。公司自2026 年3 月以来先后完成A+轮、A++轮、B轮及新一轮融资。其中,6 月完成的B轮系列融资总额超过10 亿元,估值首次突破100 亿元。
本轮融资|深圳国资领投,资金投向研发与产能建设
10 月13日,星尘智能披露完成新一轮10 亿元融资,投后估值达到150 亿元。据《经济观察报》采访,本轮融资实际于9 月完成,由深投控旗下投控东海领投,洪泰基金、宁海兴泰合基金、善恒资本等机构参与,老股东先沐继续追投。融资资金将主要用于AI模型迭代、人才扩充、产能建设及商业化落地,继续支持公司“AI模型—具身OS—绳驱本体”的全栈技术体系。
产品与商业化|从技术研发向批量交付推进
在产品方面,星尘智能于2025 年9 月启动S系列千台级订单,2026 年6 月开始发货新一代T1人形机器人,将高精细操作机器人价格带入9万元区间。公司目前已披露零售、文旅、工业及科研教育等领域的客户合作。本轮融资发生在产品开始批量交付、公司继续扩建产能的阶段,资金投入将同时覆盖后续技术研发与生产交付能力建设。相比此前以模型和绳驱技术研发为主的投入,产能建设及实际产品交付已成为公司的重要工作。
相关链接:
- 企业官网:星尘智能
法奥机器人完成近10 亿元C+轮及D轮融资,加码核心零部件产能与工业具身智能
公司及业务背景|协作机器人与核心零部件自研自产
法奥机器人(FAIRINO)成立于2019 年,主要研发协作机械臂及工业自动化解决方案,产品应用于机床上下料、焊接、打磨、码垛和装配等场景。公司已建立控制器、编码器、伺服驱动器、谐波减速机及伺服电机等核心零部件的自研自产体系,现有FR系列协作机械臂覆盖3—35kg负载范围。近年来,法奥还推出ART系列工业级人形力控臂和AIRLab具身智能工具平台,将产品范围拓展至工业具身操作。
融资进展|美团连续领投,年内完成多轮融资
10 月16日,法奥披露连续完成C+轮及D轮融资,两轮累计金额近10 亿元,分别由美团龙珠和美团领投,永鑫资本、狮山二期、苏创投等机构参与,国联民生资本、苏产投及清流资本等老股东继续追加投资。此前,公司于2026 年3 月完成约1亿美元C轮融资。
本次募集资金将主要用于核心零部件产能建设,以及工业具身智能产品的扩产与研发,重点涉及ART系列力控臂、AIRLab具身智能工具平台等产品。
业务与资本进展|产能扩张与IPO筹备同步推进
法奥预计2026 年全球订单销量达到1.8万台,同比增长68%,海外订单销量同比增长87%。随着协作机器人业务规模扩大,公司计划继续投入核心零部件制造能力,同时推进工业具身产品研发与生产。9 月4日,法奥已在江苏证监局完成IPO辅导备案,由国泰海通担任辅导机构。
此次融资同时覆盖现有协作机器人产业链和新拓展的工业具身产品。前者重点投入零部件制造与产能建设,后者则涉及新型力控机械臂和开发工具平台的研发及产品化。结合公司已启动的上市辅导,法奥正同步推进业务扩张和资本市场筹备。
相关链接:
艾利特完成2 亿元新一轮融资,扩大AI算力硬件制造场景布局
公司及业务背景|从协作机械臂向工业具身操作拓展
艾利特机器人(ELITE ROBOTS)成立于2016 年,主要研发协作机械臂、复合机器人及工业具身智能产品,业务覆盖汽车制造、消费电子、光通信和生物医药等行业。公司此前曾获得比亚迪单笔3000台协作机器人订单,并服务立讯、蓝思等制造业客户。近年来,艾利特进一步推出元启Primo工业具身模型,尝试将视觉引导、力控及精密操作技能应用于不同机器人本体和工业工序。
融资进展|年内两次融资合计8 亿元
10 月28日,艾利特披露完成2 亿元新一轮融资,由建信股权领投,战略股东继续跟投,源投资本担任独家财务顾问。此前,公司于3 月完成6 亿元D+轮融资,资金重点支持具身智能技术研发及AI产业链相关应用。两次融资合计8 亿元,本轮新增资金将进一步用于光通信、AI服务器等制造场景拓展、元启Primo模型研发,以及苏州新工厂建设和产能扩充。
业务进展|将既有工业操作经验应用于算力硬件制造
艾利特正将消费电子制造中积累的视觉引导、力控和插拔等工艺经验,拓展至光通信及AI硬件精密装配场景,并与中际旭创等产业链客户开展合作。公司披露,其协作机器人全球累计销量接近2万台,产品已进入50多个国家和地区。此次扩产将支持既有协作机器人业务及新增工业具身应用的交付需求。
值得注意的是,艾利特苏州新工厂与中际旭创相邻,便于双方开展现场工艺调试、联合验证及交付协同。本轮资金同时投入工业模型与制造产能,反映出公司正依托已有协作机器人业务,进一步拓展光通信、AI服务器等精密制造应用。